Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Selepas hujan lebat, air di garaj tempat letak kereta bawah tanah boleh melebihi setengah meter, dan trak pam tradisional tidak boleh memasuki ruang itu. Inilah sebabnya mengapa robot saliran pintar wujud. Walau bagaimanapun, ia bukan mesin pasang dan main. Dalam operasi perbandaran, pembinaan dan rangkaian paip bawah tanah, pengurus tapak menghadapi set masalah yang berulang: kebolehsuaian rupa bumi, pengurusan hos, ketidakpadanan aliran dan kepala, degradasi julat kawalan dan bekalan alat ganti.
Apa yang Dikira sebagai Robot Saliran Pintar?
Robot saliran pintar ialah peranti pengepaman mudah alih yang menyepadukan unit kuasa hidraulik, sistem pam kalis lelasan dan casis jejak atau amfibia. Ia beroperasi melalui alat kawalan jauh atau terminal, membolehkan pengendali bekerja di kawasan yang tidak boleh diakses orang ramai dengan selamat. Wuhu Qisheng Intelligent Equipment Co., Ltd. mereka bentuk robot ini di sekeliling sistem pemacu hidraulik, itulah sebabnya mereka berprestasi dengan pasti dalam persekitaran yang basah dan kotor.
Spesifikasi teras: kadar aliran 600 hingga 2500 m3/j, julat kawalan jauh bergantung pada sistem radio, kuasa datang daripada unit kuasa hidraulik yang berasingan (HPU/EHPU).
Masalah 1 - Had Kebolehsuaian Rupa bumi
Kebolehsuaian rupa bumi adalah faktor pemilihan yang paling dipandang remeh untuk robot saliran.
Kebanyakan robot saliran menggunakan trek atau roda. Walau bagaimanapun, tanjakan di garaj tempat letak kereta, tangga di aci lurang, dan tambak sungai berlumpur boleh menghentikan mesin sepenuhnya. Sesetengah tapak memerlukan cerun mendaki melebihi 25 darjah, manakala yang lain perlu mengendalikan perubahan daya apungan di air dalam. Robot beroda standard tidak dapat menyelesaikan tugasan ini.
Casis jejak konvensional
Sesuai untuk tanah rata yang keras, cerun lembut dan permukaan yang stabil. Struktur mudah, kos penyelenggaraan yang lebih rendah.
Casis amfibia
Sesuai untuk air dalam, kelodak, tanjakan curam, dan perubahan daya apungan. Reka bentuk casis dan apungan tertutup adalah faktor penentu.
Di tapak yang menggabungkan lumpur, cerun dan air dalam, casis amfibia menawarkan penyelesaian yang lebih praktikal.
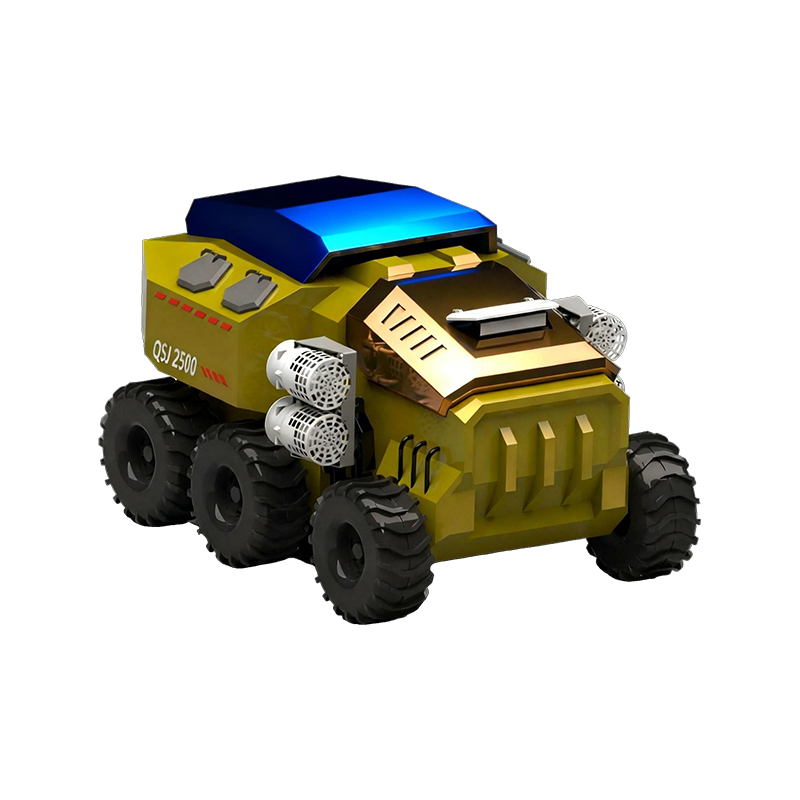
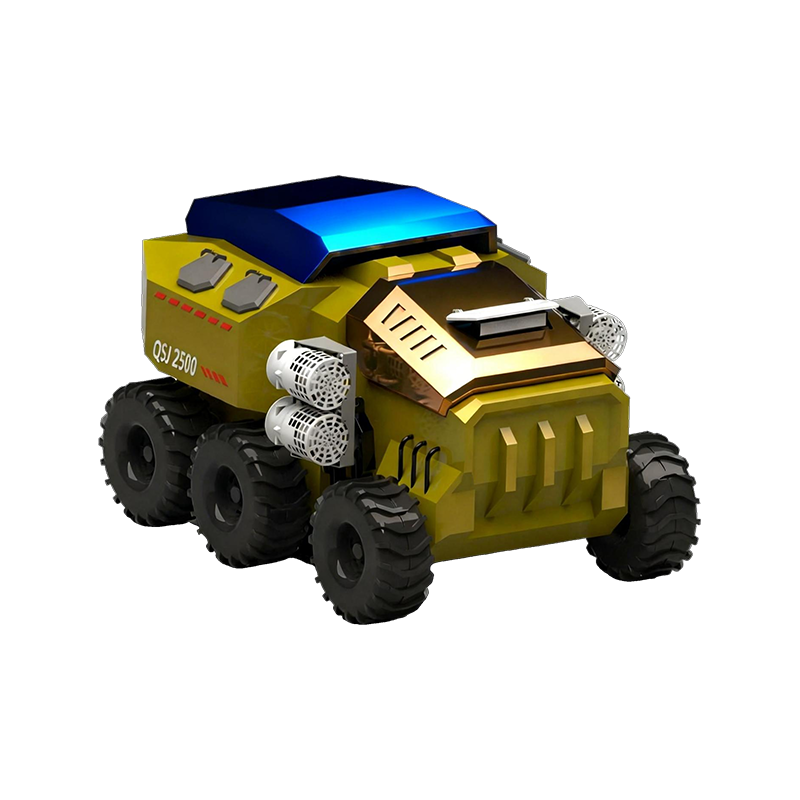 Robot Saliran Pintar Amfibia (20002500 m³/j) Robot Saliran Pintar Amfibia QSJ2500T direka bentuk untuk operasi saliran dalam persekitaran yang kompleks, menampilkan kadar aliran maksimum 20002500 m³/j. Utili... Lihat Produk →
Masalah 2 - Pengurusan Hos dan Jarak Nyahcas
Pengurusan hos dan jarak pelepasan adalah faktor kedua terbesar yang mempengaruhi kesinambungan saliran.
Operator sering memandang rendah beban kerja yang dihasilkan oleh hos penghantaran. Selepas kerja mengepam 200 meter, penggulungan hos manual boleh mengambil masa sehingga 45 minit. Semakin jauh jarak nyahcas, semakin besar kehilangan geseran dan semakin rendah keluaran pam.
Penggulungan hos automatik mengurangkan masa penggulungan kepada kurang daripada 10 minit dan menghalang kerosakan hos semasa pengangkutan.
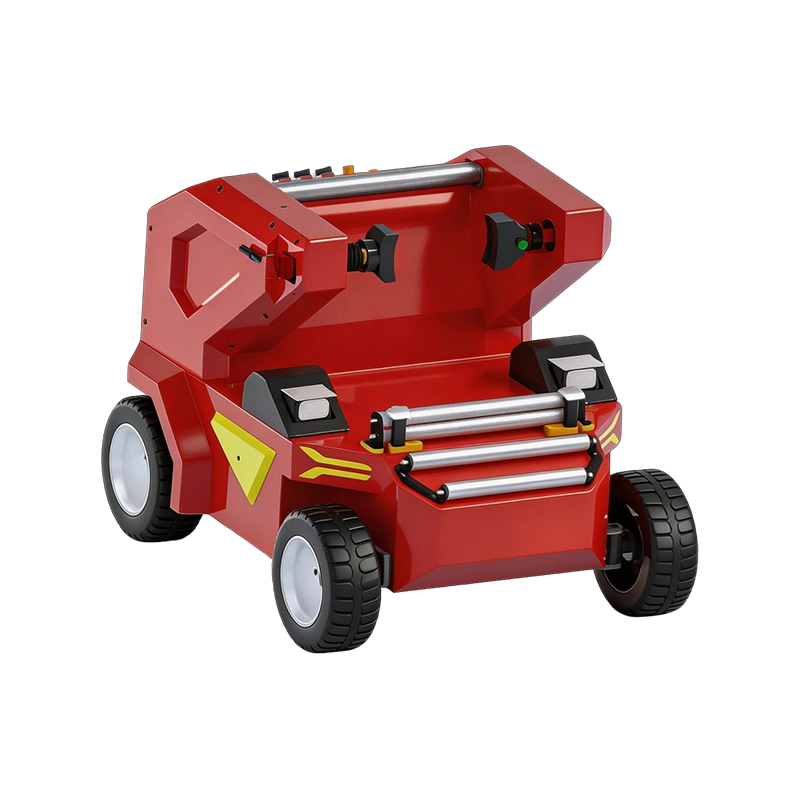
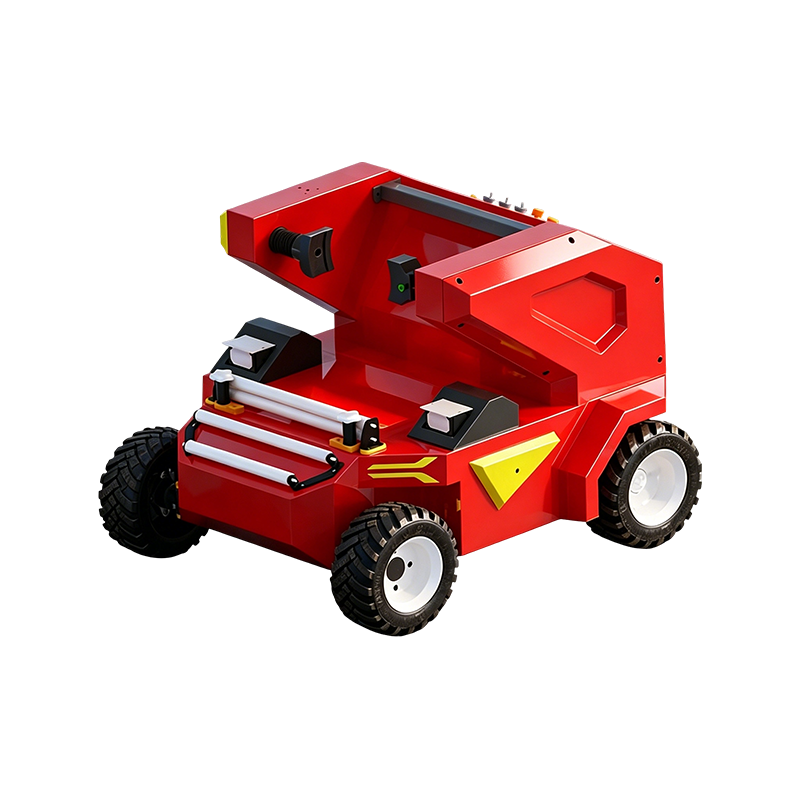 Robot Saliran Pintar Dengan Penggulungan Hos Automatik Robot Pemulihan Hos ialah robot pintar yang direka untuk penggunaan dan pemulihan hos, terutamanya sesuai untuk senario yang memerlukan hos berdiameter besar dalam ... Lihat Produk →
Masalah 3 - Kadar Aliran dan Kepala Tidak Padan
Kadar aliran dan ketidakpadanan kepala adalah punca kecekapan saliran yang rendah.
Aliran undian yang dicetak pada helaian spesifikasi diukur di bawah keadaan yang ideal. Dalam projek sebenar, kepala sebenar berubah, kandungan buburan meningkat, dan diameter paip serta siku semuanya mengurangkan keluaran sebenar. Jika tapak perlu mengangkat air 8 meter tetapi robot dinilai hanya 6 meter kepala, aliran sebenar boleh turun kepada separuh nilai papan nama.
Sentiasa sahkan jarak kepala dan pelepasan sebenar sebelum memilih model robot, bukan hanya nombor aliran maksimum.
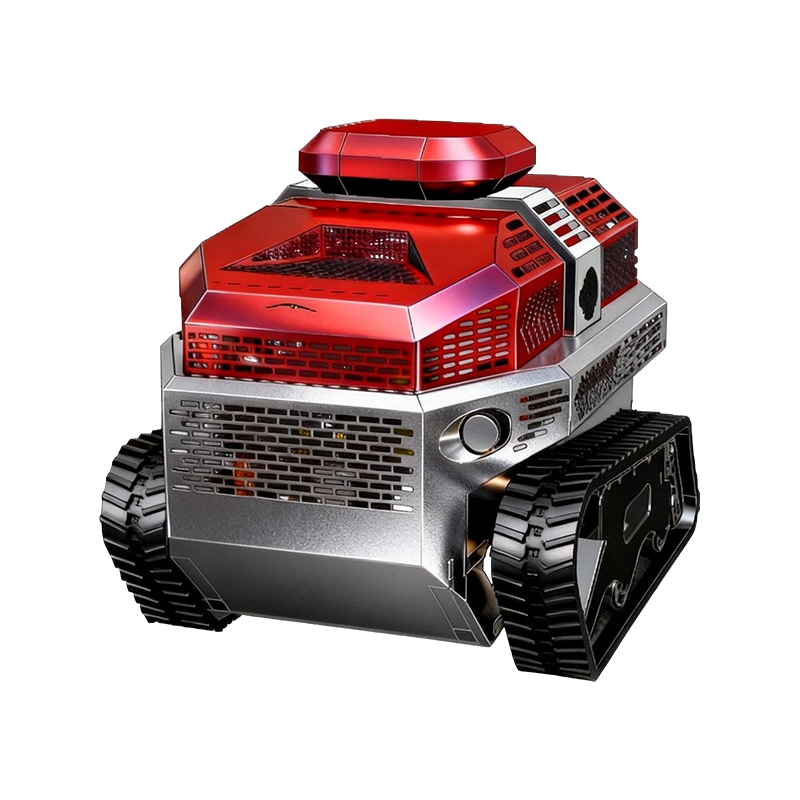
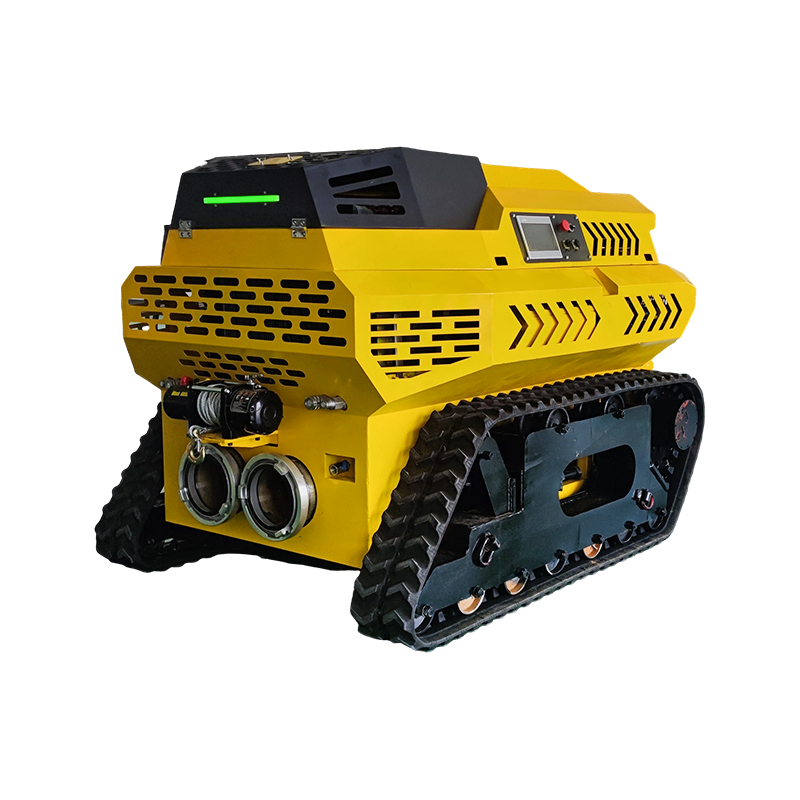 Robot Pengepaman Aliran Tinggi Dijejaki (10001300 m³/j) Robot saliran pintar yang dikesan QSJ1200W ialah peranti saliran kecemasan kadar aliran tinggi yang dikuasakan oleh enjin diesel dan menampilkan casis yang dijejaki. Peranti ini h... Lihat Produk →
Masalah 4 - Kawalan Lemah dan Operasi Jauh
Kawalan jauh dan mengelakkan halangan secara langsung menentukan keselamatan dan kesinambungan operasi.
Dalam ruang bawah tanah terkurung, pengecilan isyarat radio adalah isu biasa. Sesetengah peranti yang diimport menuntut jarak jauh 100 meter, tetapi di dalam struktur konkrit bertetulang mereka hanya boleh mencapai 20 hingga 30 meter. Gangguan isyarat yang kerap menyebabkan robot tidak terkawal di kawasan banjir, mewujudkan risiko keselamatan yang serius. Robot generasi baharu termasuk penderia pengelakan halangan dan telemetri langsung, membenarkan pengendali memantau aliran, bateri dan tekanan hidraulik dari kedudukan selamat.
Julat kawalan bukan nombor pemasaran. Ukurnya dalam persekitaran sebenar sebelum membeli.
Jarak kawalan dan mengelakkan halangan adalah petunjuk yang mesti disahkan semasa perolehan. Prosedur ujian khusus diliputi dalam artikel ini mengenai julat kawalan dan pengelakan robot saliran pintar .
Masalah 5 - Beban Penyelenggaraan dan Alat Ganti
Robot saliran tidak memerlukan penyelenggaraan yang kerap, tetapi beberapa operator tahu bahagian mana yang paling penting.
Robot saliran hidraulik mengendalikan pepejal lebih baik daripada pam elektrik, tetapi pengedap, pendesak dan hos hidraulik kekal sebagai bahagian haus yang kritikal. Jadual penyelenggaraan yang dirancang boleh mengurangkan kerosakan sebanyak lebih daripada 60 peratus. Setiap unit harus membawa kit pengedap dan alat ganti pendesak, terutamanya apabila mengepam buburan yang melelas.
500j Hayat perkhidmatan meterai
800j Kitaran haus pendesak
1000j Penukaran minyak hidraulik
Rangka Kerja Penyelesaian dan Panduan Pemilihan
Penyelesaian bermula dengan penilaian tapak. Sahkan cerun maksimum, jarak pelepasan maksimum dan kepala sebenar sebelum memilih model robot.
| Keadaan bekerja | Penyelesaian yang disyorkan | Faktor utama |
| Garaj tempat letak kereta bawah tanah | Dijejaki padat drainage robot | Cerun di bawah 15 darjah, tanah keras |
| Kelodak sungai dan air dalam | amfibia drainage robot | Kawalan keapungan, rupa bumi lembut |
| Jarak pelepasan melebihi 200 m | Dijejaki aliran tinggi robot plus hose roller | Kehilangan geseran, operasi berterusan |
| Buburan yang melelas dan pepejal termendap | Robot pam buburan hidraulik | Rintangan haus, kepekatan tinggi |
Untuk pemahaman yang lebih luas tentang prestasi unit ini dalam pembetung sebenar dan sistem perbandaran, lihat nota praktikal kami tentang kecekapan robot saliran dalam sistem pembetung bandar .
Soalan Lazim
Bolehkah robot saliran berfungsi secara langsung di dalam air?
ya. Kebanyakan robot saliran yang dikesan mempunyai penarafan kalis air IP68 dan boleh beroperasi dalam air cetek. Kelas pengedap hendaklah disahkan dengan pengilang sebelum pembelian.
Bagaimanakah cara saya memilih antara model jejak dan amfibia?
Model yang dijejaki sesuai dengan tanah rata yang keras dengan cerun di bawah 15 darjah. Model amfibia adalah yang terbaik untuk kelodak, air dalam dan rupa bumi yang tidak rata.
Apakah saiz unit kuasa hidraulik yang diperlukan oleh robot saliran?
Robot sederhana boleh berjalan dengan unit kuasa hidraulik mudah alih 13 hingga 35 HP. Robot yang lebih besar mungkin memerlukan unit kuasa hidraulik tertutup 80 hingga 130 HP.
Apakah perbezaan antara pemacu hidraulik dan elektrik?
Pemacu hidraulik bertolak ansur dengan beban berlebihan sementara dan buburan melelas, dengan kuasa yang dibekalkan oleh unit kuasa hidraulik. Pemacu elektrik memerlukan kabel tapak dan kurang selamat di zon banjir.
Apabila ragu-ragu, pilih mesin berdasarkan senario kes terburuk anda, bukan helaian data kes terbaik.